 電話/WeChat:
 Email:



 ホーム
ヒューマノイドロボット部品向けミクロンレベル5軸CNC加工

 公開日:2026年1月7日

Tuofa CNC Machining社が17-4PHステンレス鋼を用いて高精度ヒューマノイドロボットのトランスミッション部品を製造する様子を示す代表的な事例研究です。この事例では、厳しい公差(±0.005~0.01 mm)を実現するための5軸CNC加工技術が紹介されています。
一目でわかる
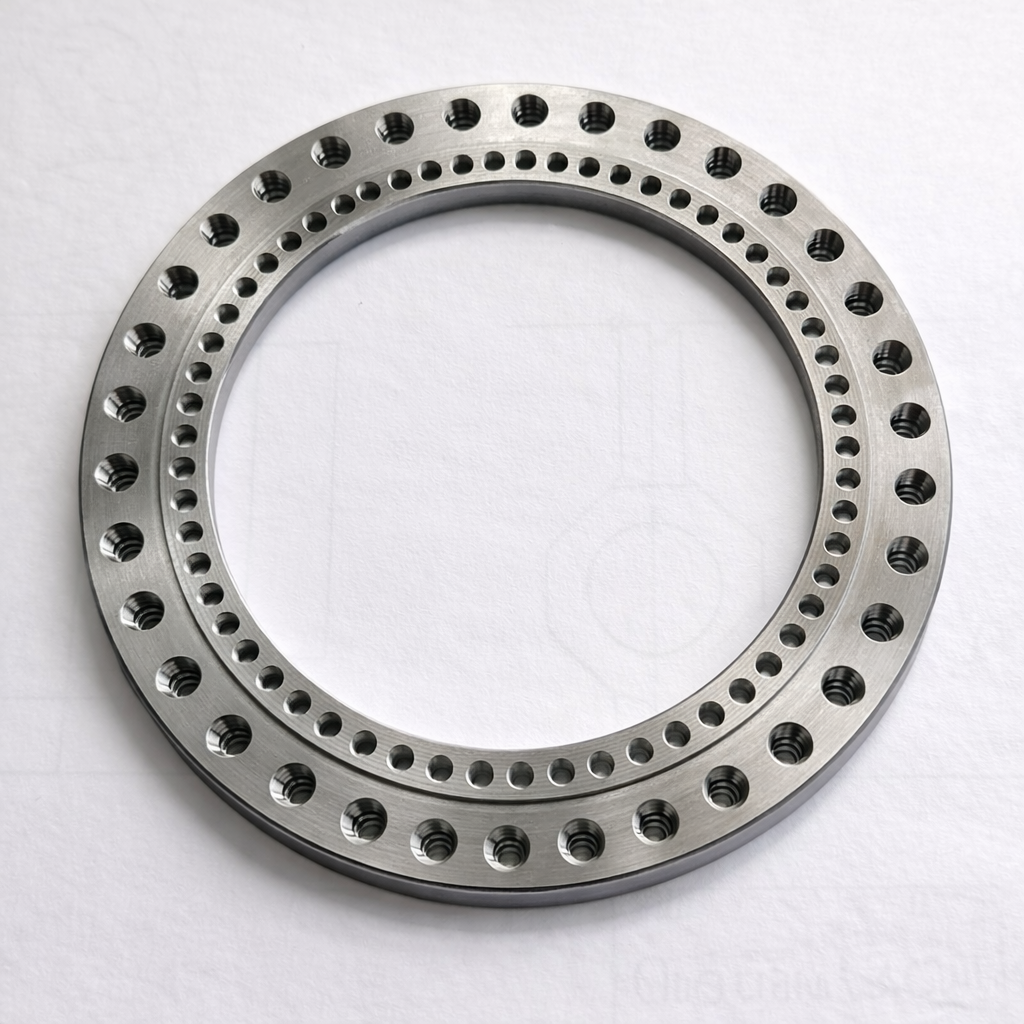
Tuofa CNC Machining社は、ヒューマノイドロボットの手首/手の回転関節に使用される高精度伝達部品を製造しました。このロボット部品は17-4PHステンレス鋼で加工され、組み立て前にミクロンレベルの寸法精度が求められました。クライアントからは10種類以上の部品設計図が提供されましたが、当社は最も難易度の高い1~2種類を最初の能力実証として選定し、設計レビュー、試作加工、検証、顧客による承認を約2週間で完了しました。
- ロボット素材:17-4 PHステンレス鋼。
- 許容誤差目標 (組み立て前): 重要な機能で +/- 0.005 ~ 0.01 mm。
- プロセスコア:5軸CNC加工。
- 結果: 重要な寸法で約 0.01 mm の精度を実現。顧客により機能の適合性が確認。
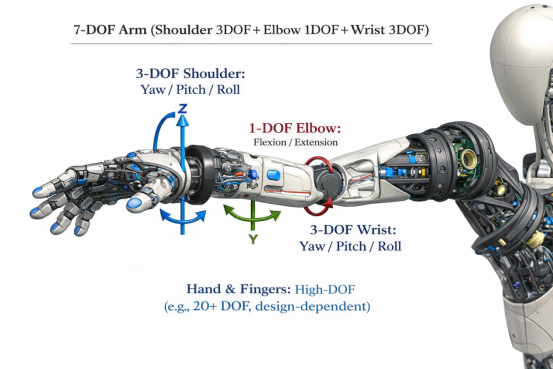
- 用途: 360°の動きを可能にするロボット関節に使用されます。
(参考までに)
機密保持に関するお知らせ: Tuofa CNC Machiningは20年間、その評判を大切にしてまいりました。お客様の製品/設計情報をいかなる形でも開示することは決してありません。本事例研究に記載されている数値および詳細は、業界標準に基づいたものであり、実際のお客様情報に基づくものではありません。本事例研究は、当社の機械加工における経験と能力、および提供するサービスの詳細を示すことを目的としています。
プロジェクトの背景
ヒューマノイドロボットは、関節伝達部品に非常に厳しい要件を課します。これは、運動連鎖を通じて精度誤差が蓄積されるためです。手首関節におけるわずかな偏差が増幅され、エンドエフェクタの位置決め誤差、ベアリング負荷の不均一性、バックラッシュの増加、あるいは嵌合部品の摩耗の加速といった顕著な問題を引き起こす可能性があります。そのため、ロボットの関節設計では、同心度、振れ、平坦度、ベアリングとシートの嵌合に関して、多くの場合マイクロメートル単位の厳しい制限が規定されます。
公差レベルを定義するため、ISO 286は寸法公差について国際公差(IT)等級を定義しています。5~10マイクロメートルといったミクロン単位の公差は、一般的なシャフトやボアサイズにおけるより厳しいIT等級に相当します。以下の表は、選択された公称直径について、ISO 286-1公差単位の計算式を用いて算出した値の例を示しています(値はマイクロメートル単位の公差帯全体として示されています)。
|
公称直径D(mm) |
IT5バンド(µm) |
IT6バンド(µm) |
IT7バンド(µm) |
典型的な使用 |
|
10 |
7 |
10 |
16 |
シャフト/ボアの精密フィット |
|
30 |
10 |
14 |
23 |
シャフト/ボアの精密フィット |
|
50 |
12 |
17 |
27 |
シャフト/ボアの精密フィット |
注:表示されているバンドは、選択したサイズ範囲におけるITグレードの許容差幅です。相当する+/-許容差は、バンドの約半分です。
コンポーネントと機能
このアプリケーションは、ヒューマノイドロボットの360度ハンド回転軸です。システムレベルでは、手首の回転関節は一般的に以下の相互作用によって実現されます。
- 機械シャフト: 回転軸を提供し、トルクと曲げ荷重を伝達します。
- ベアリング: 制御された摩擦で回転をサポートし、半径方向/軸方向の位置決めを維持します。
- 伝達コンポーネント: アクチュエータと回転ハンド軸 (ギア インターフェイス、カップリング、減速機など) 間でトルクを伝達します。
技術的な課題
このプロジェクトは、厳しい公差、困難な材料挙動、そして複数の形状データム要件を伴った制約を伴っていました。主な技術的課題は以下のとおりです。
- ミクロンレベルの許容範囲: 組み立て前に +/- 0.005 ~ 0.01 mm の制御が必要な重要な寸法。
- フィーチャ間の一貫性: シャフト全体の複数の直径間の同心度と振れの制御。
- 17-4 PH加工 安定性: 工具の摩耗、入熱、および潜在的な歪みを制御します。
- 表面の完全性: ベアリングとシーリングインターフェースのバリのないエッジと安定した表面仕上げ。
- 検証の複雑さ: 測定の不確実性は、5 ~ 10 ミクロンで許容範囲の重要な部分になります。
製造プロセス
設計レビューから検証まで構造化されたワークフローを実行しました。
1) プロセス計画
クライアントは12以上の設計オプションを提示しました。私たちは、プログラムの早期リスク軽減を図るため、最も難易度の高い1~2つのオプションを初期ターゲットとして選定しました。エンジニアリングレビューでは、品質に不可欠な要素(CTQ)を特定し、スタックアップエラーを最小限に抑えるためのデータム戦略を確立しました。
- 識別された CTQ 機能: ベアリング シートの直径、嵌合ショルダーの平坦度、シャフトの振れ、ねじ機能の位置、およびインターフェイスの垂直度。
- データム戦略: 安定した円筒参照上のプライマリ データム、軸面上のセカンダリ データム、キー付き/フラット フィーチャ上の三次データム。
- 加工ルート:荒加工 -> 応力安定化 -> 中仕上げ -> 仕上げ加工 -> バリ取り -> 最終検査。
2) 5軸加工戦略
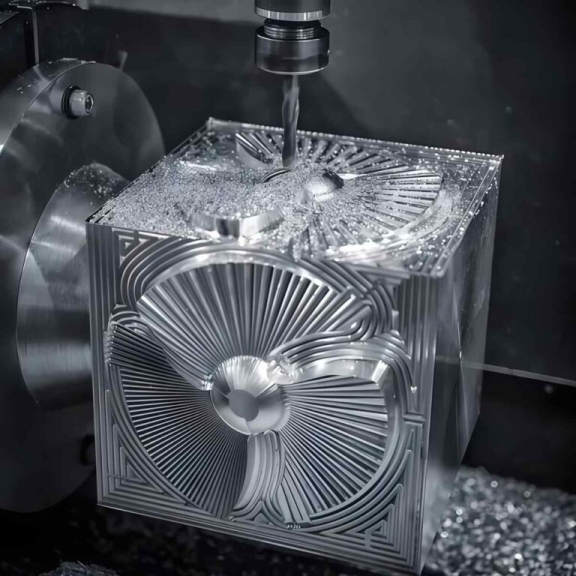
ミクロンレベルの精度を維持するため、5軸CNCマシンで可能な限り多くの重要な形状を1回の段取りで加工しました。これにより、再クランプ時の誤差が低減され、すべての形状が同じ基準面に正確に位置合わせされます。
- ツール: 摩耗が制御された高品質の超硬工具、たわみを最小限に抑えるサイズの仕上げパス。
- 熱制御: 冷却剤戦略を管理し、作業場の温度を安定させることで、熱ドリフトを低減します。
- プログラミング: 衝突を回避し、可能な限りツールの連続的な噛み合いを確保するための CAM シミュレーション。
3) 表面仕上げ
制御された加工代を残すための中仕上げ加工の後、表面品質を向上させるため、保守的なパラメータと一貫したツールパス方向で最終パスを実行しました。CTQエッジのエッジロールや寸法変化を回避するため、制御された方法でバリ取りを実施しました。
- 最終的なサイズ設定: ベアリング シートとはめ合い直径専用の仕上げツール。
- エッジ状態: 機能インターフェースでのバリなし要件、目視および触覚による検査基準。
- ねじ特徴:ゲージを使用したねじ穴加工および検証。
4) 計測と受入れ
測定戦略は、公差に対する測定不確かさを考慮して設計されました。最終仕上げ前の工程内検査でドリフトを管理し、最終的な受入れは完全な検査報告書に基づいて行われました。
結果とクライアントからのフィードバック
約2週間(設計確認→試作→検証→顧客による検証)で、お客様の要求範囲を満たす、重要寸法において約0.01mmの組立前寸法精度を達成しました。お客様は、部品が組立における機能要件を満たしていることを確認しました。
- 達成された能力: 主要な組み立て前寸法で約 0.01 mm。
- プログラムの影響: 最も難しい設計の早期成功により、残りの設計バリアントの下流リスクが軽減されました。
結論
お客様の知的財産を保護するため、本事例研究では、お客様固有の設計データではなく、代表的な標準規格に基づいた事例を使用しています。この事例が示すのは、Tuofa CNC Machiningの中核的な強み、すなわち、厳しい要求仕様に基づき、5軸CNC加工で高精度ロボット伝動部品を製造する能力です。当社は、製造可能性の検討や試作加工から、検証済みのプロトタイプ、そして少量生産に至るまで、エンジニアリング主導のワークフローでお客様をサポートし、機密保持を徹底しています。
 Tuofaでカスタムソーラーブラケットを作成する方法は?




