 Teléfono/WeChat:
 Correo electrónico:



 Inicio
Tipos de articulaciones y grados de libertad de los robots: Guía completa de ingeniería

 Publicado: 21 de abril de 2025

Gracias a los avances en la fabricación y la automatización, los robots se han vuelto comunes en los sistemas de precisión. Se utilizan robots humanoides capaces de percibir y actuar en entornos similares a los humanos. Las articulaciones y los grados de libertad de los robots son fundamentales en estos sistemas. Esta guía ofrece información completa sobre las articulaciones y los grados de libertad de los robots, e introduce el proceso de fabricación de las articulaciones mediante mecanizado CNC.
¿Qué son las articulaciones de los robots?
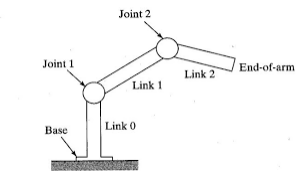
Las articulaciones de un robot son conexiones mecánicas entre eslabones rígidos que permiten el movimiento relativo. Los eslabones y las articulaciones son los componentes básicos de un robot. Los eslabones son los elementos rígidos y las articulaciones son las conexiones que permiten el movimiento entre estos elementos. Por lo tanto, una articulación de robot es una parte del robot que permite el movimiento entre los componentes rígidos.
¿Qué tipos de robots utilizan articulaciones?
Las articulaciones no se utilizan en todos los robots porque son el lugar donde se produce el movimiento. Estas articulaciones se utilizan cuando se requiere un movimiento controlado y predecible. Los siguientes robots utilizan articulaciones:
- Robot humanoide
- Robots industriales
- robots de servicio
- Cobots
¿Es el mecanizado CNC adecuado para las articulaciones de los robots?
Las articulaciones robóticas son importantes porque permiten un movimiento preciso y aislado, un grado de libertad (GDL) finito y controlable, y facilitan su fabricación y montaje. Por ello, estas piezas requieren una alta precisión con tolerancias estrictas, razón por la cual casi todas se fabrican mediante mecanizado CNC.
Componentes de las articulaciones de un robot
Las articulaciones de los robots constan de numerosos componentes. A continuación, exploraremos estos componentes clave y sus funciones. Con distintas características, suelen fabricarse mediante diversas técnicas de mecanizado CNC, como torneado, fresado o taladrado.
Interfaz de enlace
Se trata de una zona de contacto diseñada específicamente entre dos eslabones robóticos en una articulación. Su función es proporcionar movimiento controlado, transmitir cargas y garantizar la alineación.
Interfaz de enlace para torneado y fresado CNC
Las máquinas de torneado CNC realizan las funciones de interfaz rotacional mediante refrentado, torneado en bruto y ranurado, etc. Estas funciones incluyen:
Eje
- Mandíbulas cilíndricas
- Asientos de rodamientos
- CNC fresado
Esta operación CNC se utiliza para fabricar la geometría de la interfaz. Estas características axisimétricas incluyen:
- Cara de montaje plana
- Patrones de agujeros para pernos
- Ranuras, chaveteros
- Cajas de rodamientos
En las operaciones de fresado se utilizan el fresado frontal, el fresado de cavidades y el taladrado, entre otros.
Rodamientos
Componente intermedio entre dos eslabones, responsable de soportar el movimiento hasta el grado de libertad deseado y de transmitir la carga, garantizando al mismo tiempo una fricción y un desgaste mínimos.
Rodamiento rectificado CNC
El rectificado CNC es un proceso de acabado en la fabricación de rodamientos. Se realiza para cumplir con una tolerancia estricta de +/- 10 µm y un acabado superficial de Ra 1.6 - 3.2 µm.
Solenoide
Esta parte de la articulación de un robot se encarga de convertir la energía eléctrica o hidráulica en movimiento mecánico. Genera par motor en las articulaciones del robot, como en las articulaciones de revolución o prismáticas.
Mecanismo de transmisión
Se trata de un sistema en las articulaciones del robot que transfiere y modifica el movimiento desde el actuador hasta la salida de la articulación.
Mecanizado CNC para mecanismos de transmisión
El mecanizado CNC para ese sistema significa la fabricación de sus piezas, como engranajes, ejes, etc. Por ejemplo:
- Torneado CNC para piezas en bruto de engranajes y ejes.
- Fresado CNC para dientes de engranajes y carcasas.
- Rectificado CNC para superficies de apoyo
La vivienda
La carcasa es un cuerpo estructural que mantiene unidos todos los componentes internos, incluyendo el mecanismo de transmisión y las juntas. La mayoría de las carcasas se fabrican mediante mecanizado CNC.
Sensor
Mide parámetros específicos, como la posición, la velocidad, el par motor, etc. Transmite esa información al sistema de control del robot, que produce el movimiento de las articulaciones de forma precisa y segura.
Funciones de las articulaciones de los robots
Las articulaciones de un robot realizan las siguientes funciones:
Habilitar movimiento
En un robot, las articulaciones están conectadas a un sistema de actuación, que puede ser un actuador hidráulico o un cilindro neumático. Al recibir una orden, el actuador genera un par motor que provoca el movimiento de la articulación. Dado que las articulaciones conectan dos eslabones, el movimiento se transmite al siguiente eslabón de la cadena.
Posición de control
Las articulaciones de los robots combinan actuadores, sensores y sistemas de control que trabajan en estrecha colaboración, en un bucle continuo, para facilitar el movimiento hacia una ubicación exacta y repetible, y detenerse allí con precisión.
- Los actuadores mueven las articulaciones.
- Los sensores proporcionan retroalimentación en tiempo real.
- Los controladores ajustan el movimiento para minimizar el error y lograr un posicionamiento preciso.
Cargas de soporte
Las articulaciones de los robots no solo soportan el peso de las piezas, sino que también equilibran el movimiento continuo, el par y la fuerza. Esto se logra mediante:
Engranaje: transmite y multiplica el par
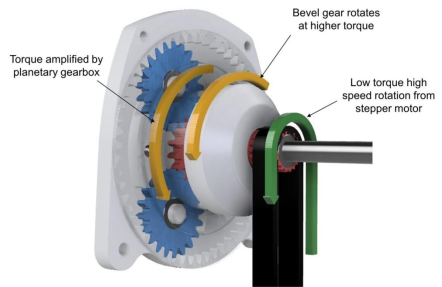
Soporte: llevar la carga física
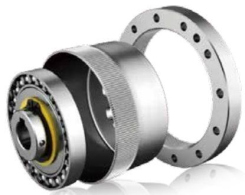
Estructura: Distribuir la tensión
Motor: impulsa el movimiento
Habilitar la flexibilidad
En robótica, la flexibilidad se refiere a la facilidad con la que una articulación permite movimientos precisos y multidireccionales en un robot. Una articulación proporciona flexibilidad mediante grados de libertad. Cada articulación tiene sus propios grados de libertad. Además, el soporte lo proporcionan engranajes y cojinetes.
¿Qué son los grados de libertad en robótica?
En el mundo de la robótica, los grados de libertad se refieren a la cantidad de direcciones en las que un robot puede moverse de forma independiente sin restricciones. Por ejemplo, si un robot tiene un grado de libertad (1 DOF), significa que solo puede moverse en una dirección, que puede ser únicamente la rotación.
Cómo los grados de libertad determinan la capacidad del robot
La capacidad se refiere a los tipos de funciones que un robot puede realizar. Los grados de libertad (DOF) determinan directamente la capacidad de movimiento del robot. Cuantos más DOF tenga, más capaz será el robot. Por ejemplo, si un robot tiene 6 DOF, significa que puede moverse de forma independiente en 6 direcciones diferentes: rotación, arriba, abajo, derecha, izquierda, etc.
Grados de libertad típicos en robots (4, 5, 6, 7 grados de libertad)
Los valores típicos de grados de libertad (DOF) en robots son 3, 4, 6 y 7 o más. Estos robots se emplean en diferentes campos según sus grados de libertad. Por ejemplo, un robot con 4 grados de libertad se utiliza en sistemas más sencillos, como la paletización, mientras que un robot con 7 o más grados de libertad se emplea en aplicaciones avanzadas, como los robots humanoides. Los robots humanoides con mayor número de grados de libertad dependen del mecanizado CNC para producir componentes articulares precisos y complejos.
¿Por qué 6 grados de libertad es el estándar de la industria?
El robot de 6 grados de libertad (6 DOF) es el estándar de la industria debido a su software, herramientas y dispositivos de fijación maduros, así como a su fácil integración en las líneas de producción. Los 6 DOF ofrecen compatibilidad para diversas tareas, como soldadura, mecanizado y ensamblaje, entre otras.
Tipos de articulaciones de robots
Existen varios tipos de articulaciones robóticas, que se clasifican según su grado de libertad. Por ejemplo, para un solo grado de libertad, los tipos de articulaciones robóticas son diferentes a los de dos grados de libertad.
Un solo grado de libertad
Un solo grado de libertad significa que una articulación solo puede moverse de forma independiente en una dirección. Es decir, solo puede girar o moverse horizontal o verticalmente. Este tipo de articulaciones se utilizan en aplicaciones sencillas.
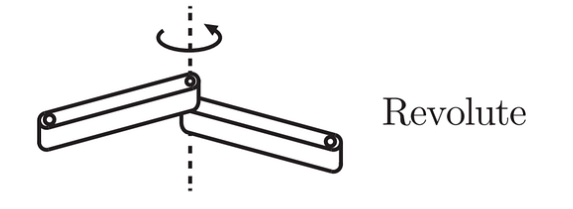
Articulación revolucionaria
Esta articulación permite la rotación de un robot alrededor de un eje fijo. Un ejemplo común es una bisagra. Esta articulación robótica tiene 1 grado de libertad (DOF). Un ejemplo frecuente es un brazo robótico utilizado para operaciones de recogida y colocación o soldadura.
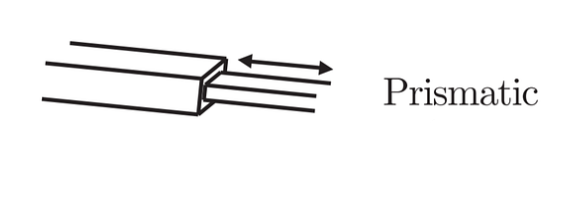
Junta prismática
Esta articulación permite el movimiento en línea recta a lo largo de un eje fijo. Tiene 1 grado de libertad (DOF). Se utiliza en robots cartesianos para aplicaciones como máquinas CNC, impresoras 3D, etc.
Dos grados de libertad
Dos grados de libertad significa que una articulación puede moverse de forma independiente solo en dos direcciones. Esto implica que puede rotar y moverse en línea recta. Este tipo de articulaciones se utilizan en aplicaciones multitarea.
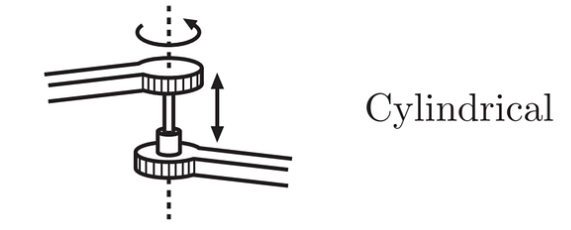
Junta cilíndrica
Se trata de un par cinemático utilizado en robótica que proporciona un grado de libertad de rotación y un grado de libertad de traslación. Es como un eje dentro de un cilindro hueco que puede deslizarse hacia adentro y hacia afuera, y girar simultáneamente. En pocas palabras, es una combinación de articulaciones de revolución y prismáticas.
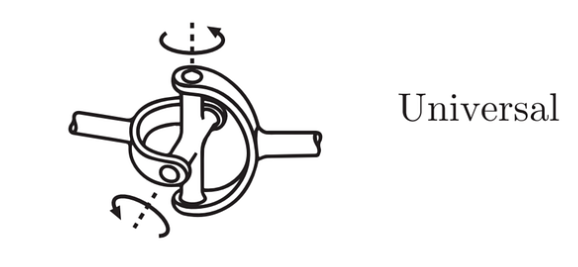
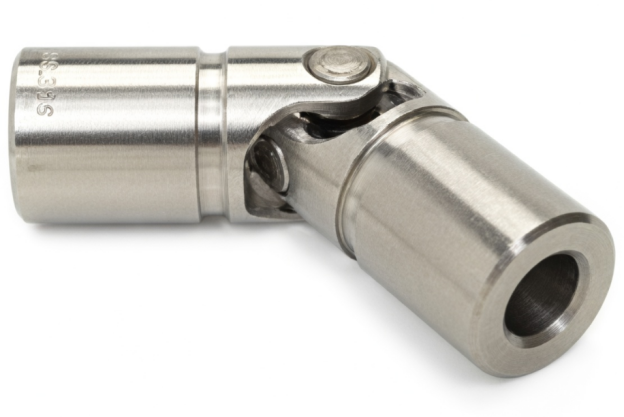
Junta universal
También se la conoce como articulación en U y proporciona dos grados de libertad, pero es completamente diferente de una articulación cilíndrica. Permite dos movimientos angulares independientes: inclinación hacia adelante/atrás e inclinación hacia la izquierda/derecha. La muñeca humana es un ejemplo clásico de esta articulación, que se flexiona hacia arriba/abajo y hacia la izquierda/derecha.
Junta plana
Una articulación plana permite que un robot se mueva con dos grados de libertad: traslación a lo largo del eje X y traslación a lo largo del eje Y. El movimiento está restringido a superficies planas.
Tres grados de libertad
Tres grados de libertad significan un movimiento independiente en tres direcciones diferentes, digamos en los ejes X, Y y Z.
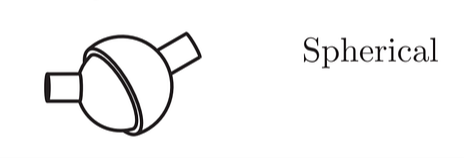
Bisagra esférica
Una articulación esférica consta de un elemento esférico (bola), que permite la rotación multidireccional. Esta articulación proporciona rotación independiente en los ejes X, Y y Z, lo que la convierte en una articulación esférica en el cuerpo humano, como el hombro o la cadera.
Articulaciones compuestas
Como su nombre indica, se trata de una combinación de dos o más articulaciones simples, como de revolución, prismáticas, esféricas, etc. Permite lograr trayectorias complejas en un volumen reducido.
Sistemas robóticos con más de 3 grados de libertad
Existe una diferencia entre los grados de libertad (DOF) de una articulación robótica y un sistema robótico. Una articulación robótica puede tener un máximo de 3 DOF, mientras que un sistema robótico puede tener más de 3. Más de 3 DOF permiten el control tanto de la posición como de la orientación. Un brazo robótico industrial de 6 DOF es un ejemplo común de este tipo de sistemas robóticos.
Comparación de articulaciones robóticas
|
Tipo de junta |
DOF |
Aplicaciones principales |
Dificultad del mecanizado CNC |
|---|---|---|---|
|
Articulación revolucionaria |
1 |
Brazos robóticos industriales, manipuladores robóticos |
Media |
|
Junta prismática |
1 |
Máquinas CNC, actuadores lineales |
Bajo |
|
Junta cilíndrica |
2 |
Sistemas de ensamblaje, mecanismos telescópicos |
Media |
|
Junta universal |
2 |
Ejes de transmisión, muñecas robóticas |
Alto |
|
Junta plana |
3 |
Sistemas robóticos 2D, mesas de posicionamiento |
Media |
|
Bisagra esférica |
3 |
Robots humanoides, articulaciones aeroespaciales |
Muy Alta |
|
Articulaciones compuestas |
Variable |
Robótica avanzada, sistemas multieje |
Muy Alta |
Materiales comunes para las articulaciones de los robots
Las articulaciones robóticas son componentes importantes para el funcionamiento eficiente de los robots, por lo que los materiales seleccionados deben presentar buenas propiedades mecánicas y una buena maquinabilidad. Los siguientes materiales ofrecen una buena combinación de propiedades mecánicas y maquinabilidad:
Aleaciones de aluminio
Las aleaciones de aluminio más comunes en las articulaciones robóticas son la 6061-T6, la 7075-T6 y la 2024-T3/T4 (utilizada en la carcasa y la estructura). Estas aleaciones destacan por su excelente relación resistencia-peso. Gracias a su capa pasiva natural, son aptas para entornos corrosivos, ofrecen buena conductividad térmica y presentan una buena maquinabilidad.
Aleaciones de titanio
El uso de aleaciones de titanio en la industria robótica es limitado debido a la dificultad de su mecanizado y su elevado coste. Se emplean únicamente en robots aeroespaciales y en la fabricación de articulaciones robóticas críticas de alto rendimiento. La aleación de titanio más común en estas articulaciones es la Ti-6Al-4V, que ofrece un buen equilibrio entre resistencia, resistencia a la fatiga y resistencia a la corrosión.
Articulaciones de robot de acero inoxidable
Las aleaciones comunes de acero inoxidable incluyen el acero inoxidable 304, el acero inoxidable 316/316L y el acero inoxidable 17-4 PH, utilizados en la fabricación de cubiertas, piezas externas, robots para uso alimentario y en entornos marinos. El acero inoxidable presenta buena maquinabilidad, pero a veces puede resultar difícil debido al endurecimiento por deformación.
Plásticos de Ingeniería
Los plásticos de ingeniería incluyen teflón, nailon (PA6), etc. Estos plásticos presentan mejores propiedades mecánicas que los plásticos comunes, siendo ideales para la amortiguación de vibraciones. Se utilizan en almohadillas deslizantes, revestimientos, bujes, etc.
Cómo fabricar articulaciones para robots
Las articulaciones robóticas son componentes críticos, ya que generan par motor de forma eficiente y transmiten el movimiento a lo largo de todo el cuerpo del robot. Esto implica que requieren un mecanizado de alta precisión con tolerancias muy ajustadas. Para lograr esta precisión dimensional, se suele utilizar el mecanizado CNC.
Técnicas comunes de mecanizado CNC para articulaciones de robots
Los procesos de mecanizado CNC más comunes utilizados para la fabricación de articulaciones robóticas incluyen el fresado, el taladrado, el torneado y el mecanizado híbrido.
- El fresado es útil para formas simples como soportes, bridas y carcasas de juntas. Es un método estándar para la fabricación de elementos prismáticos y planos.
- El taladrado se utiliza para agujeros roscados y ubicaciones de sujetadores en componentes de unión.
- El torneado se utiliza para fabricar componentes cilíndricos, como ejes, pasadores y casquillos.
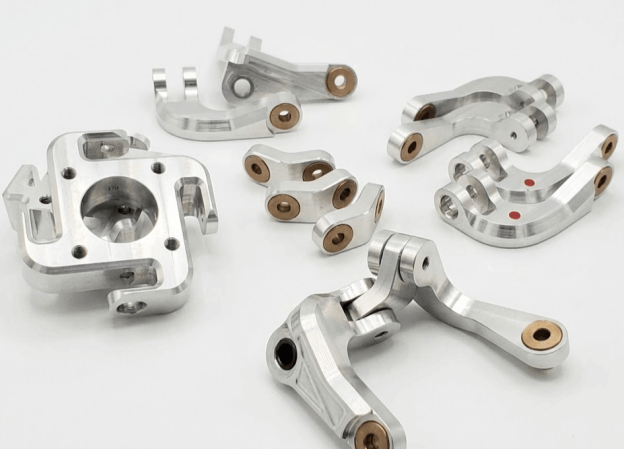
- Mecanizado de 5 ejes: Una operación CNC avanzada que se utiliza para la fabricación de piezas complejas. Puede moverse a lo largo de los ejes X, Y y Z, y también rotar alrededor de los ejes X e Y. Una carcasa de junta universal con orificios internos mecanizados y bridas de montaje requiere mecanizado de 5 ejes para alcanzar todas las superficies con precisión en una sola operación.
Personaliza las articulaciones de precisión de tu robot con Tuofa.
Si busca un proveedor de mecanizado fiable para sus proyectos, TUOFA es la solución. Ofrecemos servicios de mecanizado eficientes que cumplen con los más altos estándares de tolerancia gracias a nuestras máquinas CNC de última generación, incluyendo máquinas CNC de 5 ejes, y a nuestros operarios experimentados.
Diseño de articulaciones robóticas para mecanizado CNC
Para obtener una mayor precisión en el mecanizado CNC, el diseño de las articulaciones del robot se puede optimizar de dos maneras:
Optimizar la geometría de las articulaciones del robot
La geometría de la articulación del robot se puede optimizar mediante:
- Diseñar la pieza teniendo en cuenta los requisitos funcionales.
- Minimice la complejidad del mecanizado evitando cavidades, socavados, etc.
- Mantenga un espesor de pared adecuado para evitar que se doble durante el mecanizado CNC.
Elija la tolerancia adecuada
- Primero, comprenda la diferencia entre tolerancia dimensional y geométrica.
- Seleccione la tolerancia en función de los requisitos funcionales; la tolerancia más alta es para una aplicación crítica.
- Seleccione la tolerancia de acuerdo a la capacidad de fabricación.
- Utilice siempre tolerancias estándar.
Tratamiento de superficies para articulaciones de robots
Tras el mecanizado, el tratamiento superficial de los robots es muy importante para garantizar la resistencia a la corrosión y a la fatiga. Los siguientes procesos son comunes para el tratamiento superficial:
Anodizado de articulaciones de robots de aluminio
La anodización es un proceso electroquímico en el que las articulaciones de aluminio del robot actúan como ánodo. El aluminio reacciona con el oxígeno y forma una capa pasiva y más dura de Al₂O₃ . Esta capa proporciona resistencia a la corrosión y al desgaste , además de aislamiento eléctrico y un excelente acabado superficial.
Articulaciones de robots de acero niquelado
En este proceso electroquímico, el níquel se deposita sobre las articulaciones de acero del robot. El niquelado proporciona un recubrimiento uniforme y es común en articulaciones robóticas complejas. Ofrece protección contra el agarrotamiento y el bloqueo, además de resistencia a la corrosión y al desgaste.
Articulaciones robóticas de acero con óxido negro
Este tratamiento químico se realiza en un baño de sales alcalinas a 140 °C - 150 °C, lo que forma una capa de magnetita (Fe3O4) en la superficie. Esta capa protege contra la fragilización por hidrógeno y reduce la fricción.
Conclusión
Las articulaciones robóticas son una parte importante de un robot que realiza diversas operaciones, como introducir información en el sistema, generar movimiento, etc. Estas articulaciones poseen distintos grados de libertad (DOF), lo que les permite moverse de forma independiente en direcciones específicas. Estas piezas se mecanizan mediante control numérico computarizado (CNC) para garantizar un ajuste preciso y una alta eficiencia en la ejecución de sus funciones, de forma segura y precisa. Cabe destacar que la mayoría de las articulaciones robóticas están fabricadas con aleación de aluminio, especialmente las aleaciones 6061 y 7075.
Preguntas Frecuentes
¿Cuáles son los dos tipos de articulaciones que permiten la rotación?
Las articulaciones de revolución y las esféricas son dos tipos de articulaciones que permiten la rotación.
¿Cuál es la diferencia entre un eslabón y una articulación en robótica?
Un eslabón conecta dos o más articulaciones, mientras que una articulación es una conexión móvil entre dos eslabones que permite el movimiento relativo.
¿Cómo funcionan las articulaciones de los robots?
Permiten que los eslabones del robot se muevan entre sí, lo que posibilita que el robot realice tareas. Lo hacen de la siguiente manera:
- Transmitir movimiento
- Proporcionar grados de libertad
- Controlar la pose del robot
 Termopozo al descubierto: Explicación del tubo de protección del sensor




